Без невеличкої плати керування з мікропроцесором, яку ще називають польотним контролером, FPV-дрон із наймасивнішими гвинтами навіть не зможе злетіти. Прилад вираховує положення рами й вирівнює тягу моторів тисячі разів на секунду, забезпечуючи баланс коптера в повітрі. У цій статті докладно розповімо про бортову плату керування, а також детально розберемося з її призначенням та критеріями вибору.
Що таке польотний контролер і як він працює?
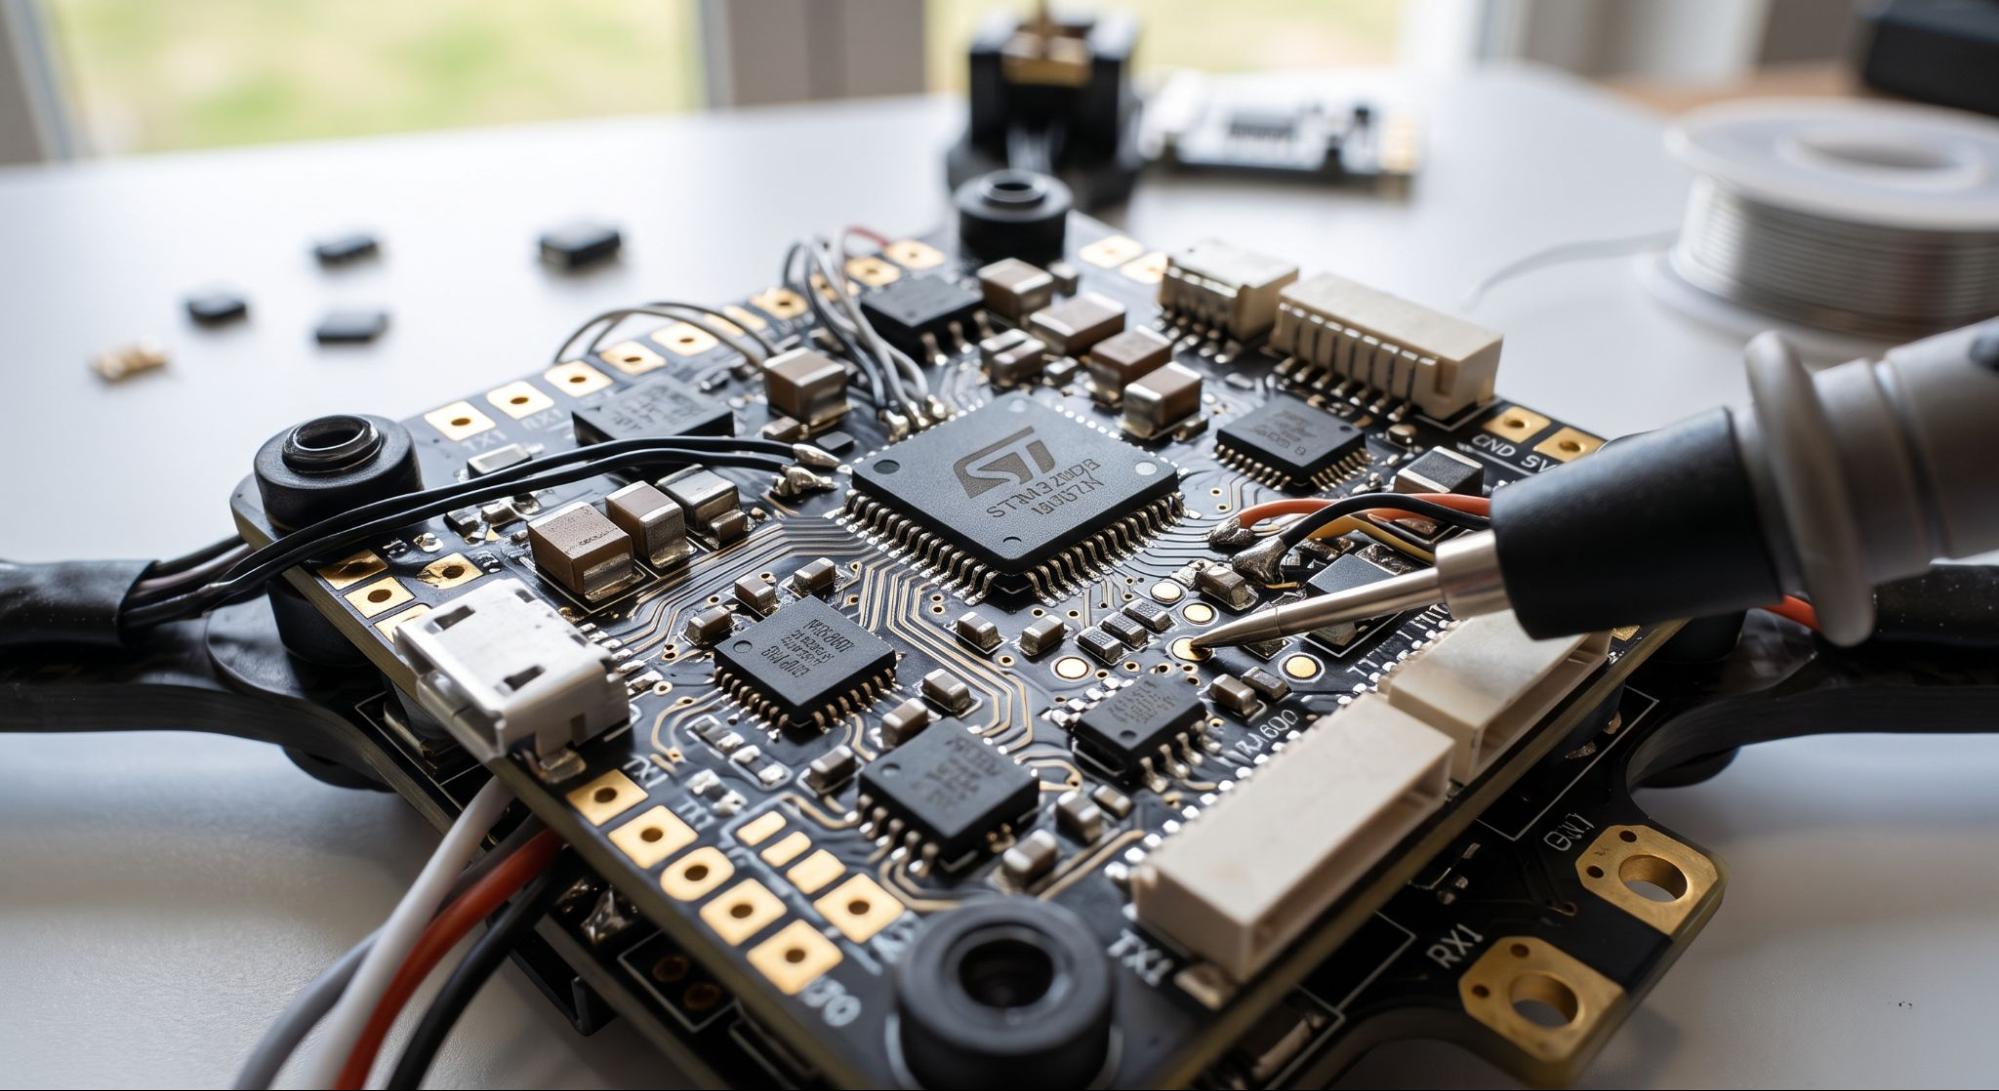
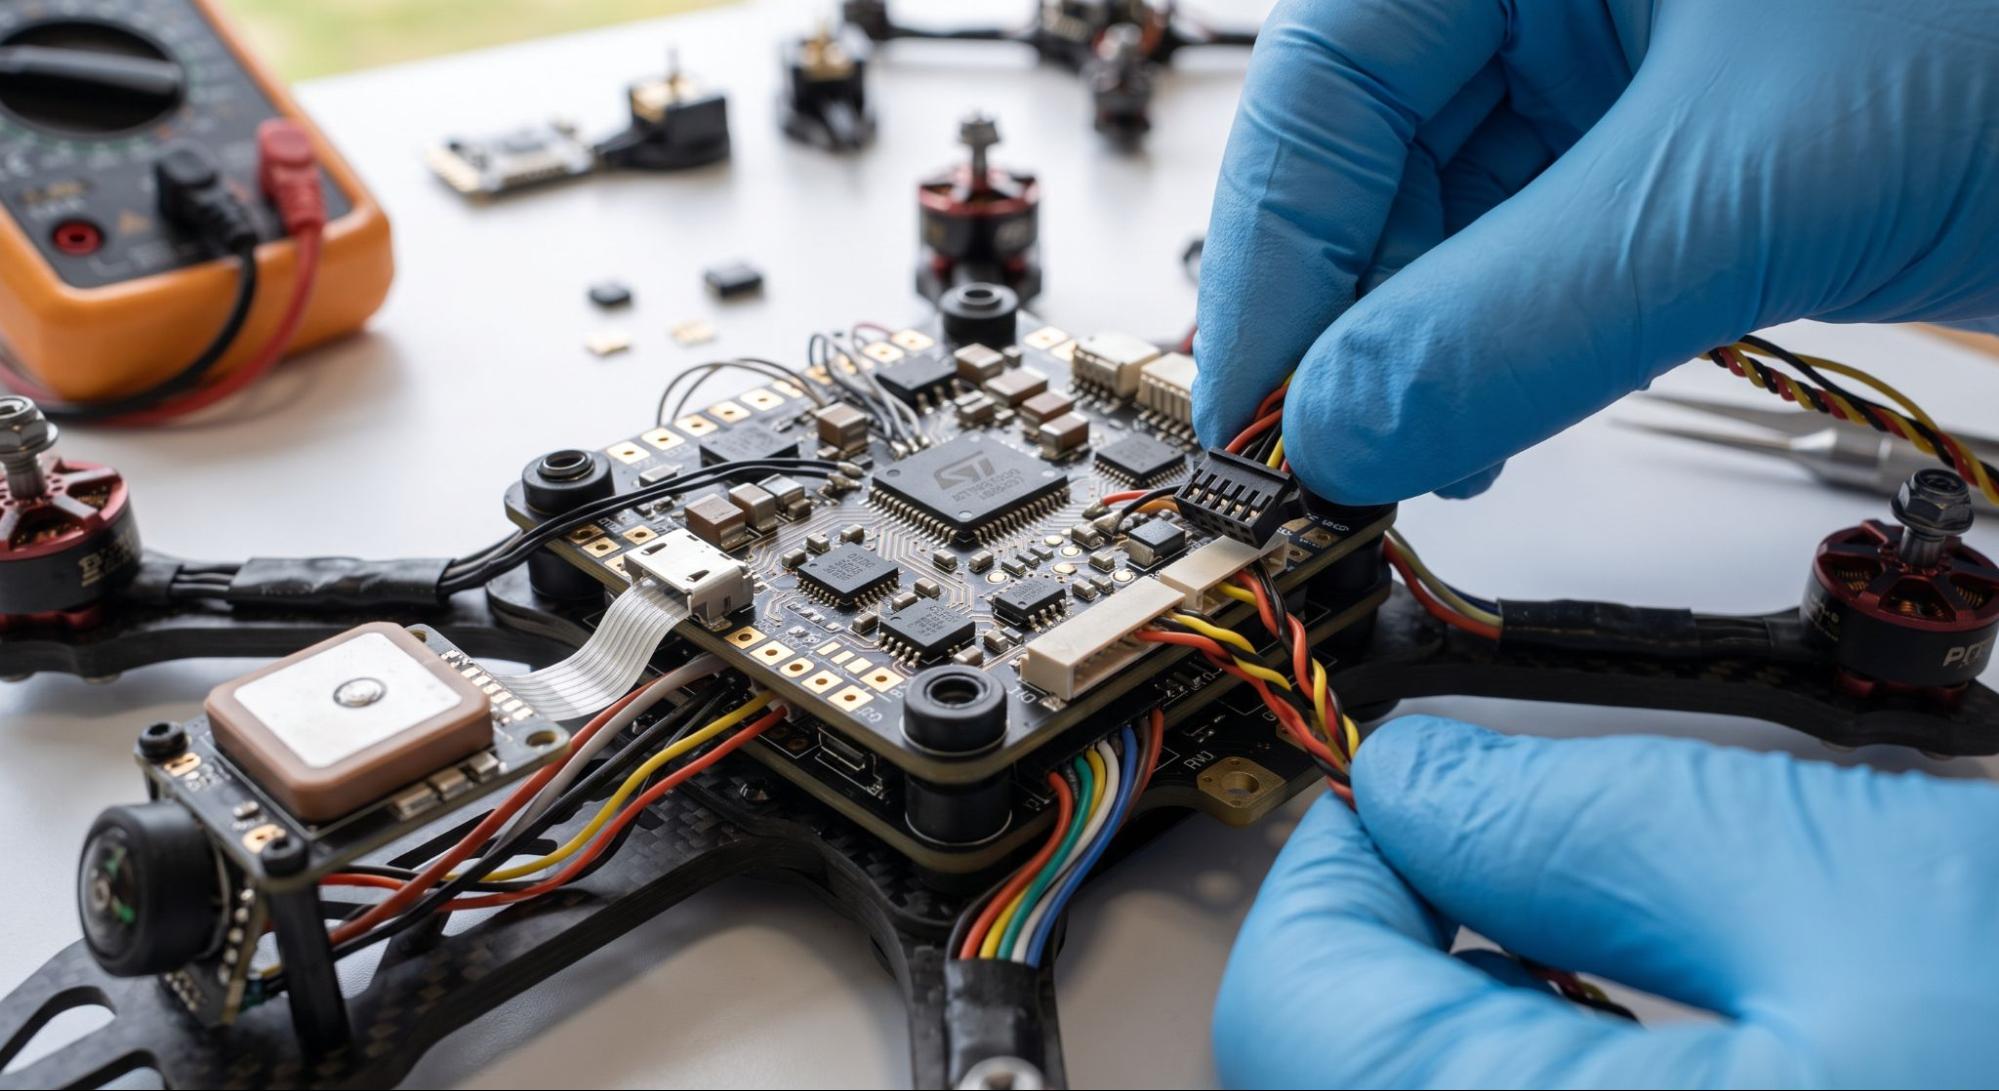
Якщо коротко, то польотний контролер (flight controller, FC) – це головна плата керування безпілотника. На ній розміщені обчислювальний модуль, набір датчиків та роз'єми для під'єднання супутньої електроніки. Вбудований гіроскоп безперервно стежить за нахилами коптера у трьох площинах, а мікропроцесор порівнює ці дані з командами від пульта.
Якщо пілот тримає стік пульта рівно, а вітер нахилив дрон праворуч, виникає помилка (різниця між тим, як має бути, і тим, як є насправді). Цю проблему миттєво розв’язує PID-регулятор (це спеціальний алгоритм), вирівнюючи коптер. Сучасні польотні контролери для FPV виконують такий розрахунок із частотою 4000–8000 разів на секунду. Оператор цього не помічає, адже він бачить лише «слухняну» машину.
За що відповідає польотний контролер у FPV-дроні?
Поведінку апарата в повітрі визначає прошивка – програмне забезпечення плати. Найпоширеніші варіанти: Betaflight для спортивних збірок та INAV польотів за маршрутом. Крім цього, один і той самий контролер для дрона функціонує залежно від налаштувань. Далі розберемо саме функції плати керування.
Стабілізація дрона за осями
БПЛА зазвичай втрачає рівновагу через вітер, інерцію гвинтів та зміщення центру ваги. Стабілізація польоту, своєю чергою, досягається мікрокорекціями тяги: коли ліва сторона просідає, відповідні мотори отримують більше потужності. Реагує на втрату рівноваги FPV-контролер майже миттєво.
Обробка радіосигналів від приймача
Пульт передає команди керування на бортовий приймач сигналу, який спрямовує їх до плати через цифровий протокол (найчастіше це CRSF, ELRS, SBUS або IBUS). Польотний контролер FPV миттєво розшифровує ці дані й перетворює їх на конкретні значення: кути нахилу дрона та рівень тяги моторів.
Керування швидкістю обертання двигунів
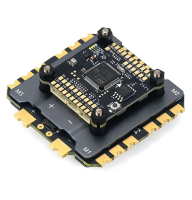
Сама плата струму на мотори не подає. Вона надсилає цифрові команди на електронні регулятори швидкості (ESC), а вже ті керують обертами. Готові збірки, наприклад, політний стек Axisflying Argus, одразу об'єднують обчислювальний контролер і силову плату ESC в єдину компактну систему («етажерку»). Отримавши сигнал, регулятор обертів моментально змінює інтенсивність роботи конкретного мотора.
Контроль режимів польоту
Режим польоту БПЛА перемикається за допомогою тумблера на пульті. Конфігурація Acro залишає повну свободу для маневрів і трюків, Angle обмежує максимальний кут нахилу для стабілізації, Horizon поєднує обидва режими. Контролер ФПВ також відповідає за активацію моторів (Arm), їхнє блокування (Disarm) та аварійні сценарії – наприклад, екстрене вимкнення двигунів або запуск автопілота у разі втрати зв'язку (Failsafe).
Передавання телеметрії та службових даних
Плата визначає поточну напругу батареї, спожитий струм, координати й кути нахилу. За допомогою телеметрії ці дані надсилаються на пульт керування та виводяться в окулярах оператора поверх відео. Пілот бачить стан техніки, не відриваючись від картинки.
Які компоненти та датчики є на польотному контролері?
Набір елементів на платі визначає її функції та, відповідно, вартість. Розглянемо найпоширеніші вузли:
- Процесор має чипи STM32 серій F405, F722 чи H743 з тактовою частотою від 168 до 480 МГц.
- Гіроскоп вимірює кутову швидкість дрона для стабілізації (популярні чипи – MPU6000, BMI270, ICM-42688-P).
- Акселерометр фіксує прискорення за осями та напрямком сили тяжіння, зазвичай інтегрований в одну мікросхему з гіроскопом.
- Барометр визначає висоту польоту за зміною тиску повітря, що критично для утримання позиції.
- UART-порти – це цифрові інтерфейси для підключення радіоприймача, GPS-навігації, компаса та відеопередавача.
- Модуль OSD накладає службові текстові дані (напругу, таймер, координати) поверх відеопотоку в окуляри пілота.
- Пам'ять Blackbox записує технічні логи польоту на вбудовану флешпам'ять (8–32 МБ) або на картку MicroSD.
- Роз'єми та контактні майданчики для периферії – це місця для підключення моторів, зумера (пищалки) та світлодіодів.
Комбінація цих вузлів формує клас пристрою. Наприклад, SoloGood FC у складі стека відразу дає повний набір портів та пам'ять для логів. У навчальних збірках використовують базові конфігурації, тоді як розумні контролери для дрона з барометром і додатковими сенсорами підходять для складніших задач.
Як польотний контролер взаємодіє з іншими компонентами дрона?
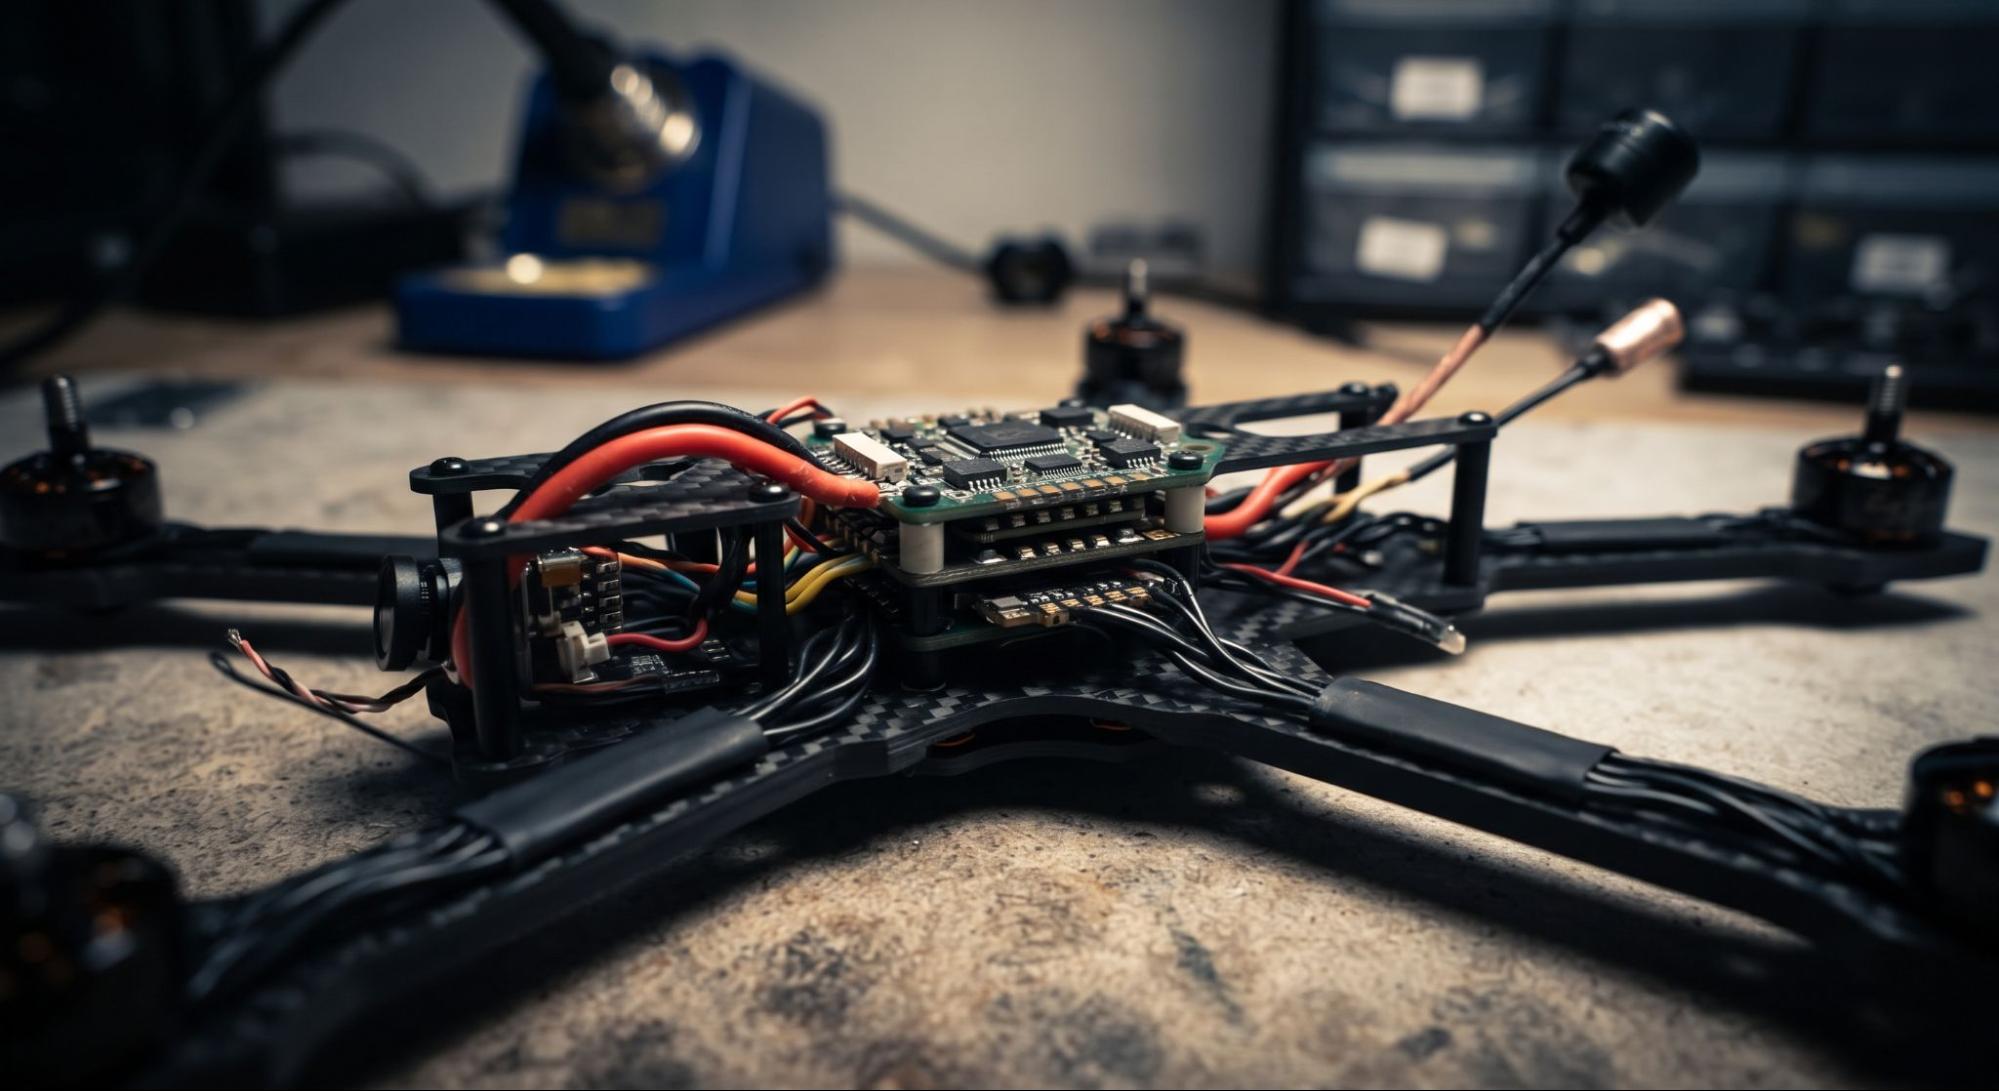
Польотний контролер є єдиним цифровим координатором, який об'єднує всю бортову електроніку в злагоджену систему. Він безперервно приймає сигнали від радіоприймача й навігаційних датчиків, миттєво обробляє їх і віддає точні команди на силову плату регуляторів для керування двигунами.
Передавання даних через UART-порти
Кожен порт має пару контактів TX і RX та обслуговує один зовнішній пристрій. У бюджетних моделях зазвичай наявні два-чотири інтерфейси, в топових – шість-вісім. Нестача портів є типовою причиною, через яку контролер для FPV-дрона доводиться замінювати ще на етапі збірки.
Підключення ESC та двигунів
З'єднання виконують восьмиконтактним шлейфом або пайкою на контактні майданчики. Команди транслюються цифровим каналом, а живлення мотори отримують напряму від акумулятора безпілотника.
Під’єднання RX-приймача
Модуль зв'язку споживає від 5 В і підключається до порту UART. Протокол активують у конфігураторі, інакше контролер для ФПВ-дрона не побачить стіків пульта.
Підключення GPS-модуля
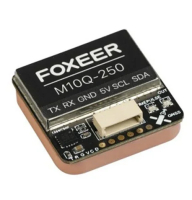
Супутниковий приймач допомагає точніше тримати маршрут та забезпечує повернення БПЛА точно в точку зльоту. Деякі моделі, як-от GPS модуль для дрона Foxeer, додатково мають вбудований компас QMC5883. Навігаційні дані від GPS йдуть через порт UART, а сам компас підключають за допомогою шини I2C.
Взаємодія з відеосистемою та OSD
Камера з передавачем найчастіше живиться від плати керування через вихід 5 В або 9 В з електронним фільтром. В аналогових системах відеосигнал спочатку йде на польотний контролер – там модуль OSD накладає поверх картинки текст зі значенням напруги, польотний таймер та дистанцію.
Який контролер вибрати для квадрокоптера?
Вибір польотного контролера для квадрокоптера залежить від класу дрона та цільових задач. Варто розуміти, що готові рішення, як-от політний стек SoloGood на 60 А, знімають питання сумісності з силовою частиною, тоді як підбір компонентів окремо (плати керування, ESC, VTX) вимагає ручного перекомпонування шлейфів зв'язку та налаштування датчиків. Тепер поговоримо про те, на що звертати увагу під час вибору контролера:
- продуктивність процесора та тип гіроскопа;
- кількість UART-портів, підтримку Betaflight або INAV, сумісність з ESC;
- розмір і схему монтажу (30,5×30,5 мм для п'ятидюймових збірок, 20×20 мм для дрібніших);
- підтримувані протоколи зв'язку;
- наявність Blackbox та додаткових датчиків.
Окремо перевірте відповідність плати струму й напрузі акумулятора БПЛА. Польотний контролер на квадрокоптер класу 7 дюймів працює з 6S, а мікрозбірки розраховані на 2S–4S.
Окрім того, потрібно враховувати, що ціна на контролер квадрокоптера залежить не лише від потужності процесора і сенсорів, а й від бренду. Беріть до уваги й інші комплектуючі для дронів – так простіше звірити роз'єми та протоколи. За потреби звертайтесь за порадою до консультантів Zelen Store.
Висновок
Отже, польотний контролер для квадрокоптера – це «мозок», який тисячі разів на секунду обробляє команди з пульта керування та координує роботу всієї периферії. Під час вибору плати надважливо звертати увагу на кількість портів для підключення суміжних компонентів, розмір, струм і протоколи зв'язку. Підібрати та купити контролер до квадрокоптера потрібної моделі можна у нас на zelen-store.com.ua.
FAQ
⚡Чи може FPV-дрон працювати без польотного контролера?
У класичній схемі квадрокоптера – ні. Якщо відсутній контролер квадрокоптера, гвинти почнуть працювати навперебій, через що апарат просто перекинеться за долі секунди.
⚡Чим польотний контролер відрізняється від ESC?
Плата керування розраховує, наскільки змінити оберти, і надсилає цифрову команду. ESC подає потрібний струм на фази електродвигуна.
⚡Для чого потрібен гіроскоп на платі керування?
Даний сенсор вимірює кутову швидкість за трьома осями у реальному часі. Без цього алгоритм не зрозуміє, у який бік завалюється дрон.
⚡Що таке UART на польотному контролері?
Це інтерфейс із парою контактів TX та RX для передачі та приймання даних. До нього під'єднують приймач, навігацію, відеопередавач або трекер.
⚡Яку прошивку краще використовувати: Betaflight чи INAV?
Перша орієнтована на маневрові польоти та мінімальні затримки. INAV краще підходить для маршрутних задач, утримання позиції та автоповернення.
⚡Чи можна замінити контролер для квадрокоптера на іншу модель?
Так, якщо збігаються розмір монтажних отворів, робоча напруга та роз'єми. Зазвичай беруть плату того самого формфактора, а налаштування виконують заново.
⚡Як зрозуміти, що польотний контролер несправний?
Контролер польоту для дрона несправний, якщо безпілотник не визначається комп'ютером, сенсори видають хаотичні значення, мотори не реагують на команди. Діагностику починають із перевірки живлення та логів Blackbox.



Написати коментар